导语
在本期访谈中,MIT教授、Toyota Research Institute机器人副总裁Russ Tedrake与Lex Fridman深入探讨了机器人学的多个核心议题。Tedrake分享了他从DARPA机器人挑战赛中获得的宝贵经验,强调了在深度学习盛行的当下,保持严谨数学思维和清晰思考的重要性。他详细阐述了机器人接触力学的复杂性,展望了未来机器人与人类社会深度融合的图景,并表达了作为技术乐观主义者的立场。
MIT教授Russ Tedrake分享了他在机器人控制领域的深刻见解,包括DARPA机器人挑战赛的难忘经历、严谨思考在深度学习时代的重要性,以及机器人接触力学的未来挑战。他强调了清晰思考和数学严谨性在复杂系统中的价值,并探讨了机器人与人类社会融合的深远影响。
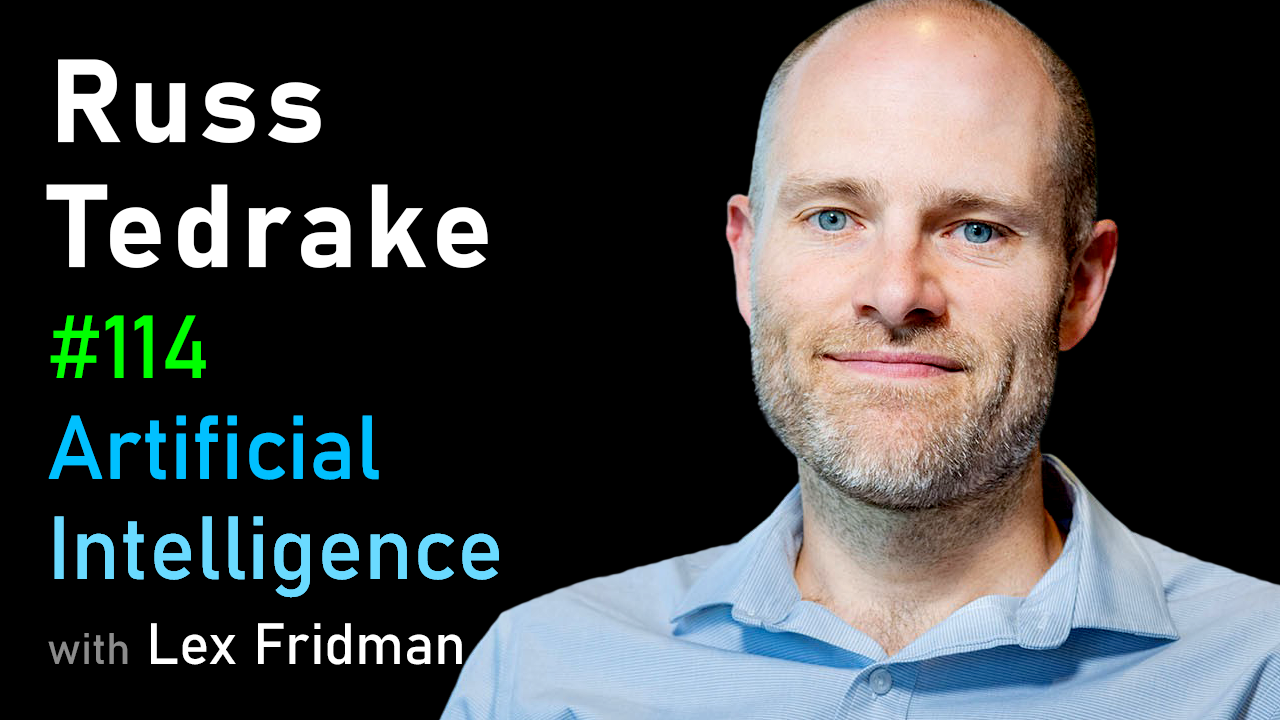
在本期访谈中,MIT教授、Toyota Research Institute机器人副总裁Russ Tedrake与Lex Fridman深入探讨了机器人学的多个核心议题。Tedrake分享了他从DARPA机器人挑战赛中获得的宝贵经验,强调了在深度学习盛行的当下,保持严谨数学思维和清晰思考的重要性。他详细阐述了机器人接触力学的复杂性,展望了未来机器人与人类社会深度融合的图景,并表达了作为技术乐观主义者的立场。
展开「深读」看每一段讨论的问题与论据。
讨论的问题:受访者日常生活中如何实践“有目的的苦行”与思维放空?
论据 / 案例:每天与David Goggins通话;在飞机上带桨板;疫情期间与家人在镇上散步
讨论的问题:为什么在工程和数学领域,严谨的第一性原理思考至关重要?
论据 / 案例:与控制理论家Zoom会议的对比;对自动驾驶研究者不深入研究驾驶本身的观察
讨论的问题:参与DARPA机器人挑战赛的初衷是什么,面对的主要不确定性有哪些?
论据 / 案例:福岛灾难背景;Atlas为400磅重的人形机器人;两个赛道(硬件与虚拟软件)
讨论的问题:在极端压力下,团队如何解决实时控制的工程瓶颈?
论据 / 案例:赛前收到模拟器提速至1倍速的邮件;新写的“fast QP”求解器与热启动策略
讨论的问题:人形机器人在处理非典型物理接触(如摔倒)时面临哪些根本性难题?
论据 / 案例:Atlas翻车过程描述;“屁股在座椅上,脚在空中”的失控状态;人类可利用偶然接触达成目标
讨论的问题:在涉及复杂接触和博弈的动态任务(如格斗)中,机器人的技术瓶颈在哪里?
论据 / 案例:柔术中的重心欺骗与杠杆;“捡三样物品”的即兴工具使用实验;控制层级的分布学习
讨论的问题:在物理空间的体育竞技中,机器人最有可能在哪种比赛中率先超越人类?
论据 / 案例:RoboCup 2050年的目标;DARPA挑战赛中发现的规则漏洞
讨论的问题:公众对机器人产生恐惧的深层心理原因是什么?
论据 / 案例:《黑镜》播出后MIT教职员工的反应;Spot在街头巡逻被指为“反乌托邦”;美国的《终结者》与日本的《阿童木》文化差异
讨论的问题:人类与机器人的未来关系形态将如何演变?
论据 / 案例:引用Rodney Brooks的“机器人人类”观点;提及起搏器、助听器等现有植入技术;Boston Dynamics Spot的7.5万美元售价
讨论的问题:如何确保复杂机器人系统在商业部署中的可靠性与安全性?
论据 / 案例:丰田研究院(TRI)的Drake仿真平台;针对罕见事件的采样策略与“黑天鹅生成器”概念
讨论的问题:触觉感知在机器人交互和未来研发中扮演什么角色?
论据 / 案例:MIT专家Ted Adelson对女儿触觉发展的观察;强调主动实验(active experiment)的重要性
